











新能源车多合一主控MCU市场基本上被德州仪器和英飞凌把持,德州仪器主要是C2000系列,虽已是二十多年的DSP,但至今长盛不衰,特别是起步比较早的新能源厂家,对C2000系列依赖程度较高。德州仪器最聪明的地方是大量资助高校,在中国至少有上百家高校得到德州仪器资助,教材和讲课用的开发板都是德州仪器C2000系列,学生们对C2000系列非常熟悉,非常容易上手。同时基于哈佛架构的DSP虽然运行频率低,但还是比ARM早期运行频率更高的冯诺依曼架构性能更强。典型用户即特斯拉和比亚迪,特斯拉使用TMS320F28377DPTPQ,比亚迪的八合一电驱动使用TMS320F283790。

比亚迪八合一智能集成驱动用于其中高端车型上,如海狮、海豚。8合1动力总成包括BMS(电池管理系统)、VCU(车辆控制单元)、逆变器、PDU(电源分配单元)、OBC-DC/DC合并为一个单元,以及变速箱/电机。比亚迪后来也有十二合一的产品。
吉利银河上的星驱科技L401 OD模块
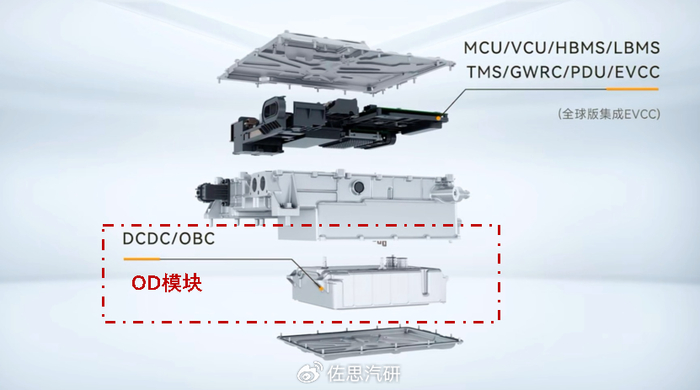
图源:星驱科技B站官方视频《银河E5心脏大揭秘》
吉利银河上的星驱科技L401 OD模块如上图,星驱科技L401首次将电机控制器、OBC、DCDC、PDU、VCU、HBMS、LBMS、TMS、GWRC(智能防滑控制)和EVCC(通讯协议模块)全部集成在一个控制器系统中。除OBC和DCDC外,PDU、VCU、HBMS、LBMS、TMS、GWRC的控制均集成在一块主控板上,并仅使用一颗MCU来控制所有部件。即所有控制算法都运行在同一MCU上。MCU使用了英飞凌TC397顶级MCU。
吉利代表了新兴造车领域的选择,那就是英飞凌的TC387或TC397。当然新兴造车里也有异类,比如一向紧跟特斯拉的小鹏以及北汽就选择TMS320F28355。德州仪器的C2000系列除了老工程师好上手外,还有一个优点是价格低,一般在12-14美元左右,TC387/TC397则在32-36美元左右,价格远高于德州仪器。选择德州仪器还有一个原因,早期电控工程师都很熟悉DSP,使用汇编语言,TC387/TC397以及目前主流MCU都使用C语言,精通C语言是嵌入式软件工程师的基本技能,但电控工程师完全不熟悉C语言。新兴造车企业则有大量的嵌入式软件工程师。
实际选择英飞凌还有一个原因,那就是燃油车的惯性,燃油车的底盘控制多用英飞凌系列的MCU。现在NXP有意挑战德州仪器和英飞凌的市场地位,这就是NXP新出的S32E系列。恩智浦与Rimac Technology联合开发的架构提供了一个易于使用的平台,支持多种汽车应用的开发与高效集成,例如汽车动态控制、充电控制、能源与热管理以及车身电子系统。S32E2处理器作为该架构的核心,可将20多个ECU整合至仅3个控制器。S32E处理器属于恩智浦高性能多应用处理器系列,集成了8个运行频率高达1 GHz的Arm Cortex-R52处理器内核和高分辨率模数转换器ADC,并支持高达64MB的大容量非易失性存储器(Flash Memory)。

S32E将大幅度精简多合一主控的PCB板面积和数量,比亚迪的八合一用了多达11块PCB,如果S32E的话,可以精简到2-3块。
NXP之所以这么有信心,还在于目前电机驱动出现了一种新潮流,那就是FOC,FOC (Field-Oriented Control),直译是磁场定向控制,也被称作矢量控制(VC,Vector Control),是目前无刷直流电机(BLDC)和永磁同步电机(PMSM)高效控制的最优方法之一。FOC旨在通过精确地控制磁场大小与方向,使得电机的运动转矩平稳、噪声小、效率高,并且具有高速的动态响应。简单来说就是,FOC是一种对无刷电机的驱动控制方法,它可以让我们对无刷电机进行“像素级”控制,实现很多传统电机控制方法所无法达到的效果。
相比传统的电子调速,FOC的优势:
- 低转速下控制,由于控制原理的区别,无刷电调只能控制电机工作在高转速下,低速下很难控制;而FOC控制器则完全没有这个限制,不论在什么转速下都可以实现精确控制。
- 电机换向,同上面的理由,由于无感电调无法反馈转子位置,因此很难实现电机正反转的换向;而FOC驱动器的换向性能极其优秀,最高转速下正反转切换可以非常顺畅;此外FOC还可以以能量回收的形式进行刹车控制。
- 力矩控制,普通电调都只能控制电机转速,而FOC可以进行电流(力矩)、速度、位置三个闭环控制。
- 噪音,FOC驱动器的噪音会比电调小很多,原因是普通电调采用方波驱动,而FOC是正弦波。
FOC是一种先进的电机控制技术,特别适用于永磁同步电机(PMSM,Permanent Magnet Synchronous Motor)和交流感应电机(ACIM,Alternating Current Induction Motor)的精确控制。该技术通过复杂的坐标变换和独立控制机制,使交流电机的表现接近直流电机的特性,从而实现电机的高效能与精准控制。FOC控制过程主要包括电流环、速度环和位置环三环控制,辅以多种调节算法,共同完成电机系统的闭环控制。它依赖于坐标变换(包括Clarke变换和Park变换),将三相定子电流转换为与转子磁通对齐的 d-q 坐标系。
FOC算法复杂,纯DSP比较难实现,通常需要加一片CPLD或FPGA。DSP芯片主要承担高级控制算法的实现任务,例如位置控制、速度控制和电流控制等。DSP通过读取FPGA采集的各种电机状态数据,执行复杂的计算任务,实时完成PID(Proportional-Integral-Derivative,比例-积分-微分,常见的反馈控制算法)调节处理,并生成驱动电路所需的SvPWM(Space Vector Pulse Width Modulation,空间矢量脉宽调制)控制信号,从而实现对整个电机系统运行状态的精确控制。FPGA则主要负责实时数据的采集和初步处理,包括旋变和角度模块产生的角度数据,以及A/D(Analog-to-Digital,模拟信号到数字信号)采样模块接收到的电流数据等。
FOC算法有两种,一种是有传感器,需要传感器测量电流和转子位置,这样成本较高,并且需要电机厂家订做,比较麻烦,并且高温下,传感器可能有误差,优点是算法相对简单。另一种是无传感器,目前趋势是用深度学习估算电流和位置(也有其他算法估算位置),这实际是一种深度学习领域常见的MLP多层向量机算法,无传感器方案灵活性更佳。无传感器FOC算法最佳载体是矢量计算单元或者说并行计算单元,英飞凌在TC4X系列MCU里加入了PPU,也就是并行计算单元,由标量核(scalar core),向量核(vector core/SIMD core),一级缓存,及其它系统资源组成。
NXP的S32E2和TC4X一样,也是加入了并行计算单元,同时还有高精度高级计时器和高分辨率模数转换器以及 5V 模拟和 I/O 的形式,面向具有直接驱动电机控制功能的 xEV 集成应用。
S32E2同时还内置了以太网交换机。与外置以太网交换机相比,有几个优点:一是降低成本,二是方便组成可靠性更高的环形网络,即使有一路断掉也能正常运行,三是延迟更低。目前内置以太网交换机的MCU或MPU只有德州仪器和NXP。
传统的Zone架构是星型架构,更先进的是环形架构。

环形架构提供了失效容忍功能,有冗余,安全性很高。

环形架构提供冗余,星型则需要一条中央计算与每一个域控制器数据连接。

交叉域控制器的三大关键组件,即MCU、以太网交换机和物理层。

从延迟的角度看,最好是将以太网交换机集成在MCU内。
S32E2与目前最先进MCU对比

整理:佐思汽研

除了S32E2,NXP还推荐一款价格较低的S32K396。
S32E288典型应用框架图
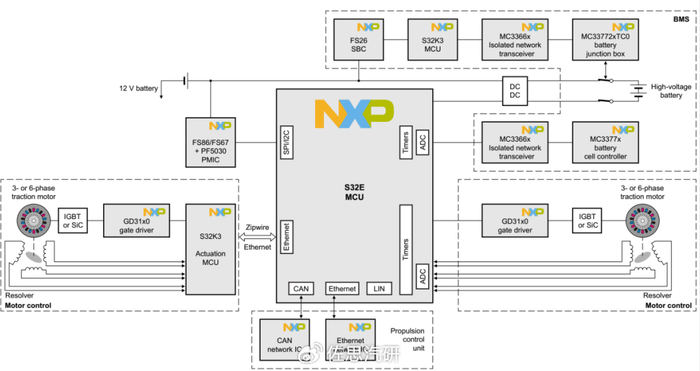
S32E288典型应用框架如上图,可以轻松将内燃机控制、混动策略控制、牵引力控制、前后双电机控制、BMS、VCU和OBC集成。可以集成整车控制器或底盘控制器。
S32E2软件架构

S32E2软件架构,Flash有32-64MB,可以运行比较复杂的虚拟机以及复杂中间件,支持多路以太网连接,内置以太网交换机,从信号导向改为服务导向,大幅度减少开发周期,降低开发成本。
多合一主控MCU市场则会出现什么样的变化,让我们拭目以待吧。
免责说明:本文观点和数据仅供参考,和实际情况可能存在偏差。本文不构成投资建议,文中所有观点、数据仅代表笔者立场,不具有任何指导、投资和决策意见。












