











(来源:半两财经)
各类展会上,人形机器人抬手拿杯、堆叠物品,动作流畅自然。但很少有人追问:这套动作从何学来?
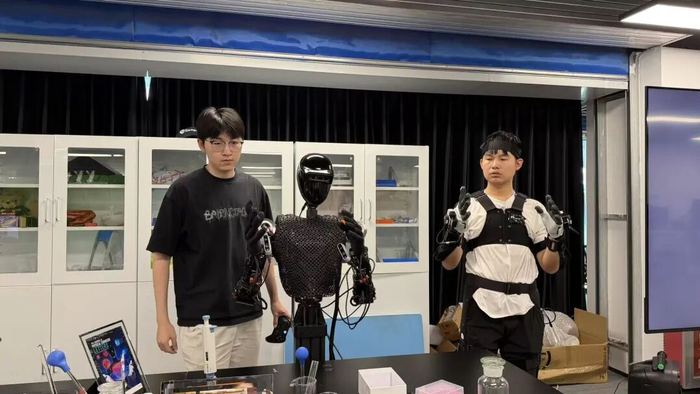
近日,半两财经走访多家具身智能数据采集车间,在这里,数据采集员们带着头环相机、套着手部传感设备、穿着动作捕捉服,为训练机器人进行数据采集。褪去科技产业的光鲜外壳,数据采集员们这群普通从业通过者日复一日、千万次的精细劳动,完成有效数据采集,才助具身智能不断完成迭代升级。
跨界汇聚,筑牢数据底座
具身智能竞争,核心是物理交互数据的比拼。一批来自各行各业的普通劳动者正汇聚于此:数据采集员李晓亮从教育行业转型,杨若琪从模型研发转向采集管线优化,徐仲达从软件测试跨界而来。他们全职转行、技术研发、跨界实操,在不同岗位上分工协作,共同撑起具身智能的数据体系。
重复微调,教会机器适应
数据采集看似简单,实则容错率极低。以教机器人煎鸡蛋为例,需拆解拿蛋、磕壳、倒液、翻面等一连串动作,单个任务重复上百次,每次微调位置以提升模型泛化能力。李晓亮每天重复标准动作300至500次,不能走神,因为数据质量直接决定模型效果。真人采集需佩戴设备、保持稳定,每十条左右即需检查,瑕疵片段一律删除重新采集。
珍视试错,助机器人应变
产业现场,失误与重试样本同样珍贵。徐仲达团队专门采集抓取打滑、力度不足、偏移失误等片段,让机器人在突发情况下能自主调整。他曾因未及时校验导致全天数据作废,此后养成逐帧回看习惯。长期实操让李晓亮总结出学习规律,看到机器人依靠自己采集的数据完成复杂操作,内心满是欣慰。杨若琪则希望把人类行为经验交给机器人,让机器分担家务,走入普通家庭。
特别声明:以上文章内容仅代表作者本人观点,不代表新浪网观点或立场。如有关于作品内容、版权或其它问题请于作品发表后的30日内与新浪网联系。












